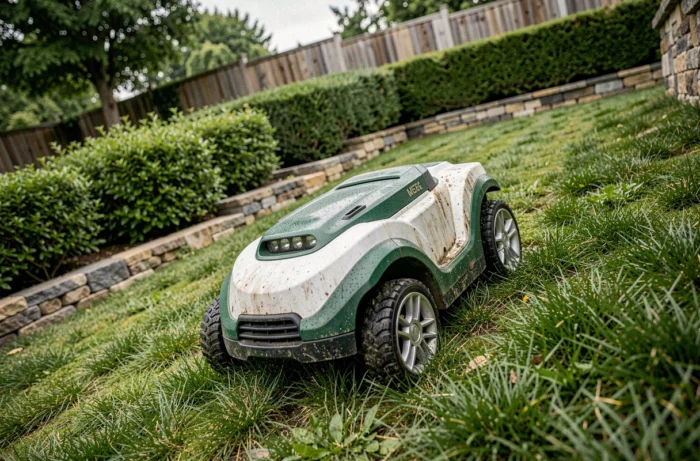
Een helling van meer dan 40 % hellingshoek, een gazon dat naar een beekje afloopt, een toegang via een helling tussen twee terrassen: bij deze configuraties haken de meeste robotmaaiers af, slippen ze of weigeren ze gewoon om omhoog te gaan. Het kiezen van een robotmaaier voor steile hellingen betekent niet dat je een standaardmodel met goede wielen moet nemen. Het terrein stelt zijn eigen criteria, en deze negeren kan duur zijn.
Aangegeven hellingscapaciteit door de fabrikant: waarom deze gecorrigeerd moet worden
Op de technische fiche geeft een robot een maximale helling in procenten aan. Dit cijfer komt voort uit een test onder ideale omstandigheden, op droog en kort gras. Op een echt terrein, met nat gras, een losse bodem of een abrupte overgang tussen twee niveaus, daalt de effectieve capaciteit.
De meest betrouwbare methode is om 5 tot 8 punten van het percentage van de fabrikant af te trekken om de werkelijk te nemen helling te schatten. Een model dat op 45 % is aangegeven, zal dus rond de 37 tot 40 % presteren onder normale omstandigheden. Als de steilste helling in jouw tuin 35 % bedraagt, is het verstandig om een robot te kiezen die minimaal op 45 % is gespecificeerd, wat een goede veiligheidsmarge biedt.
Om de helling te meten, leg je een plank van minstens een meter plat op de grond en gebruik je een hellingsmeter of een waterpas-app op je smartphone. De meting moet plaatsvinden op het meest hellende punt van het terrein, niet in het midden van het gazon. Deze maximale waarde bepaalt de keuze van de robot.
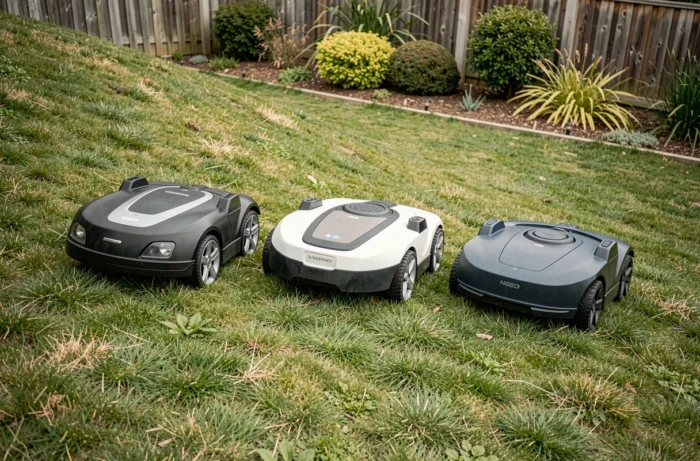
Recente modellen van het type AWD (vierwielaandrijving), zoals de Dreame A4 AWD Pro of de Mammotion Luba 4 AWD series, geven capaciteiten aan tussen 80 % en 90 %. We komen in een categorie machines die zijn ontworpen voor zeer steile hellingen, ver boven de 35 tot 45 % die de meeste vergelijkingen als de hoge limiet beschouwen.
Voor een echt hellend terrein maakt het kiezen van een robotmaaier geschikt voor steile hellingen het verschil tussen een apparaat dat werkt en een apparaat dat halverwege slippen gaat.
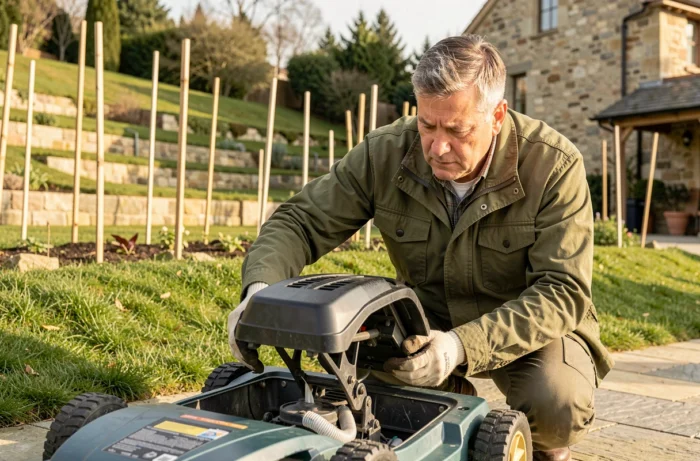
RTK-navigatie, LiDAR of visie: de echte factor op hellend terrein
We denken eerst aan de wielen en de aandrijving. In de praktijk is de kwaliteit van het lokalisatiesysteem net zo belangrijk als de aandrijving op een helling. Een robot die zijn positie verliest op een helling zal in cirkels draaien, tien keer op dezelfde plek terugkomen of afdrijven naar een verboden zone.
Drie technologieën delen de markt in 2026:
- RTK-GNSS biedt centimeterprecisie buitenshuis en stelt de robot in staat om regelmatige parallelle trajecten te volgen, ook op hellingen. Het vereist een referentiestation en werkt minder goed onder een dichte bladerdak.
- LiDAR 3D kaart het terrein in real-time en detecteert hoogteverschillen. Het werkt onder bomen, maar is doorgaans duurder bij gelijke technologie.
- Stereo-visie (camera’s) maakt snel vooruitgang en stelt het vermijden van obstakels zonder randapparatuur mogelijk. De resultaten variëren op dit punt afhankelijk van de lichtomstandigheden en hoge vegetatie.
Op een hellend terrein met schaduwrijke gebieden of bomen, loopt een robot die alleen met RTK is uitgerust het risico om onder het bladerdak te haperen. Omgekeerd, een model met LiDAR of visie kan deze overgangen beter beheren, maar kan anders reageren op een kale helling in de volle zon. Het combineren van satellietnavigatie en ingebouwde sensoren blijft de meest betrouwbare configuratie voor hellingen.
Randdraad of draadloos: specifieke beperkingen voor hellingen
De randdraad definieert het maai-gebied door een magnetisch signaal te creëren. Op een vlak terrein is de installatie eenvoudig. Op een hellend terrein wordt alles ingewikkelder.
De draad moet langs de randen lopen, ook in de hellende gebieden. De robot vertraagt wanneer hij de draad nadert, en op een steile helling kan deze vertraging een zijwaartse slip veroorzaken. Sommige installateurs raden aan om de draad minimaal 30 centimeter van de werkelijke rand terug te trekken in de steilste gebieden om te voorkomen dat de robot de grens overschrijdt door te slippen.
Draadloze modellen (RTK- of visienavigatie) elimineren deze beperking. Je definieert de grenzen virtueel via een app, en de robot past zijn traject in real-time aan. Voor tuinen met meerdere niveaus of geïsoleerde hellingen vereenvoudigt de afwezigheid van draad de installatie aanzienlijk en vermindert het onderhoudsinterventies.
Uitsluitingszones en smalle doorgangen
Een hellende tuin heeft vaak gebieden waar de robot niet mag komen: muurtjes, trappen, verhoogde bloembedden. Met een draad vereist elk obstakel een extra lus draad. Zonder draad teken je in enkele seconden een uitsluitingszone via de app. Op een ruw terrein is deze flexibiliteit geen luxe.
Wielen, gewicht en maaihoogte: de details die alles veranderen op een helling
Aandrijving hangt niet alleen af van het aantal aangedreven wielen. Het profiel van de banden, de diameter van de wielen en het gewicht van de robot spelen een directe rol in de grip.
Een robot die te licht is, slippen op nat gras. Een robot die te zwaar is, drukt de grond in de bochten op een helling, vooral op losse grond na de regen. AWD-modellen verdelen de tractie beter, maar hun hogere gewicht vereist bredere wielen om geen sleuven te graven.
De maaihoogte verdient ook speciale aandacht. Op een helling groeit het gras ongelijk: sneller beneden (vochtigheid), langzamer boven (blootstelling). Het te laag instellen van de maaier op een helling die naar het zuiden is blootgesteld, kan het gras op de droogste plekken afscheren. Het is beter om de maaihoogte een stap omhoog te zetten op de hellende gebieden en de maaifrequentie te verhogen in plaats van in één keer kort te maaien.
Overwinbare obstakels
De nieuwste generatie robots geeft aan dat ze obstakels tot ongeveer 7 centimeter kunnen overwinnen. Op een hellend terrein kan een uitstekende wortel of een rand van een tegel die op een vlakke ondergrond geen probleem vormt, een blokkade worden wanneer de robot met belasting omhoog gaat. Controleer de overwinbare capaciteit in een hellende context, niet alleen op de productfiche, om onaangename verrassingen te voorkomen.
De keuze voor een robotmaaier voor steile hellingen is gebaseerd op drie concrete controles: de werkelijke maximale helling van jouw terrein (gemeten, niet geschat), het type navigatie dat geschikt is voor jouw vegetatie, en de begrenzingsmethode die compatibel is met de topografie. Machines die in staat zijn om meer dan 70 % te klimmen, zijn inmiddels op de consumentenmarkt verkrijgbaar, wat mogelijkheden opent voor tuinen die lange tijd als onmogelijk te robotiseren werden beschouwd.